O que aconteceu
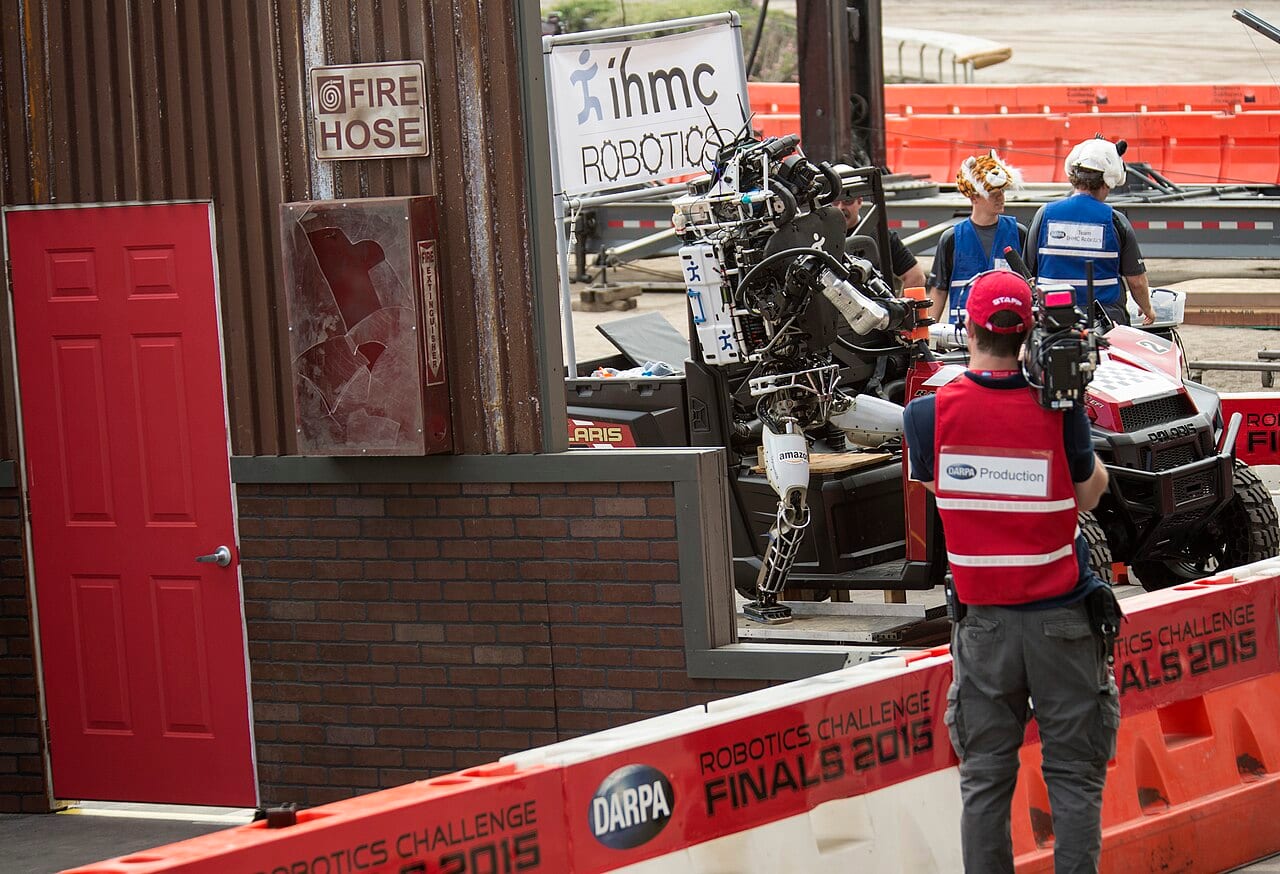
O robô humanoide da Figure AI, o Figure 02, concluiu um piloto de onze meses numa linha de produção real da fábrica da BMW em Spartanburg, na Carolina do Sul: não uma demonstração, um turno de verdade. Nesse período, ele registrou mais de 1.250 horas de operação, carregou mais de 90.000 peças de chapa e trabalhou turnos de dez horas com tempo de ciclo de 84 segundos e precisão de posicionamento acima de 99%. Outros robôs humanoides chegaram a marcos parecidos na mesma época: o Digit da Agility Robotics moveu mais de 100.000 caixas num armazém da GXO, e o Apollo da Apptronik começou a mover kits de montagem numa linha da Mercedes-Benz em Berlim.
Por que isso é diferente dos vídeos de demonstração
Um robô que pega algo uma vez, diante da câmera, não é o mesmo que um robô que faz isso certo dez horas por dia, todos os dias, durante onze meses, ao lado de um cronograma de produção que não espera por ele. O número que importa não é “ele consegue?”, é o tempo de ciclo e a taxa de acerto: se ele é rápido e confiável o suficiente para valer o espaço que ocupa na fábrica.
O que realmente torna isso possível
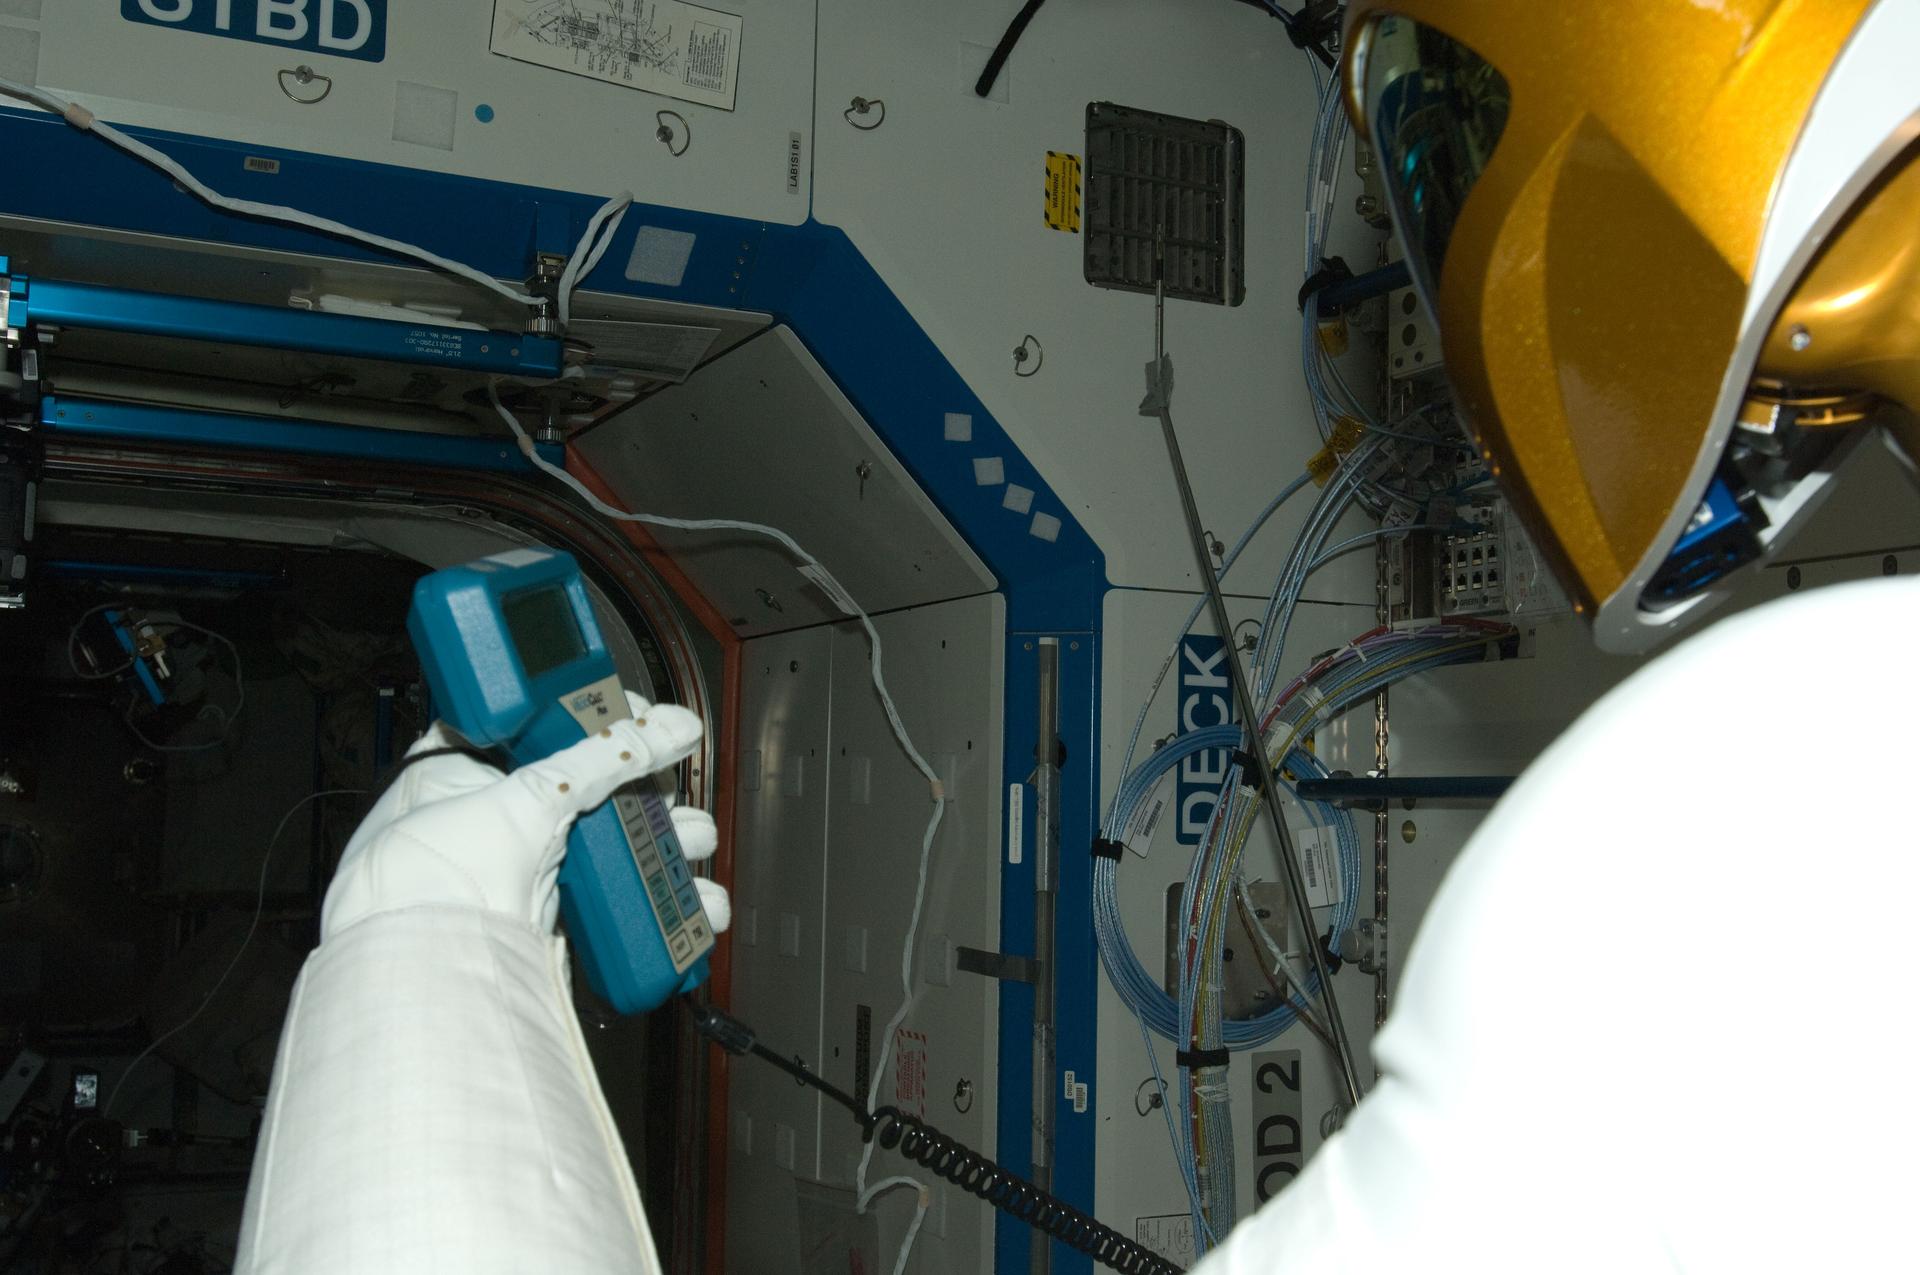
Nada disso funciona se o robô não souber com confiabilidade o que está olhando e onde estão as próprias mãos em relação a isso, numa fábrica que não foi organizada para a conveniência dele. É um problema de percepção e de sistemas embarcados tanto quanto mecânico; o braço é a parte fácil.
Fazer os olhos, as mãos e a malha de controle de um robô concordarem por dez horas seguidas é o que a carreira de Engenheiro de robótica faz, e é do que este capítulo sobre sensores e sistemas embarcados realmente trata.
Engenheiro de robóticaSensores e sistemas embarcados: fundamentos de tecnologia